 |
VLink
2.3.0
A high-performance communication middleware
|
|
VLink
2.3.0
A high-performance communication middleware
|
当文本与统计不足以表达数据语义——需要观看相机图像、三维点云、目标检测或字段波形——时,VLink 在命令行工具之外提供两层图形化可视化能力:基于 Qt 的桌面 GUI 套件(图像、点云、目标检测等结构化数据的本地图形化呈现与时序分析),以及把实时数据桥接至 Foxglove Studio 与 Rerun 的 Web 可视化工具集(浏览器访问、远程协作、高性能三维渲染)。
两层与命令行工具共享同一套观测设施:启用了 DiscoveryReporter 的进程向观测面上报节点,代理层(ProxyAPI / vlink-proxy)再聚合 URL、序列化类型与统计信息;这与各后端自身的数据面发现不是同一机制。可视化工具侧通常无需随 topic 后端改代码,但业务 URL 必须满足目标后端契约,专用寻址后端不能只换 scheme。仅需查看话题列表、频率、原始字节,或需脚本/CI 对接时,命令行工具更轻量,见 命令行工具。

桌面套件由三个基于 Qt 的程序组成,均运行于 Linux / macOS / Windows,支持高 DPI 缩放,且均为对系统通信状态的只读或低频写入观测器,不参与数据通路本身。仅需查看话题列表、频率、原始字节时,命令行 vlink-monitor 更轻量(见 命令行工具);浏览器端可视化见 §11.2。
| 程序 | 图标 | 定位与入口角色 |
|---|---|---|
vlink-viewer |  | 监控入口:实时监控全部活跃 URL,左侧 URL 列表、右侧字段属性面板,按快捷键打开相机、3D 等专用窗口 |
vlink-player |  | 回放入口:图形化回放 bag 文件,控制进度与速率,支持 URL 过滤与重映射 |
vlink-analyzer |  | 分析入口:从 bag 中提取字段,将其随时间的变化绘制为时间序列折线图并导出 |
三个程序均不直接接入中间件传输层,而是经由代理层(ProxyAPI)连接本地或远端的 vlink-proxy 进程,由代理聚合整个系统的话题、序列化类型与统计信息后转交前端渲染。这一间接层带来两点性质:观测范围由代理的接入域决定;前端崩溃或退出不影响被观测系统的通信(后端透明性见本章导言)。
三个程序既可独立启动,也可相互联动:viewer 可作为入口拉起 player 与 analyzer;player 回放时,analyzer 的时间轴游标自动跟随播放位置。连接、握手、token 校验等控制面机制由代理层承担,详见 代理监控与服务发现。
Viewer 套件默认不编译,需在构建时显式开启,并依赖代理层 ENABLE_PROXY:
三项增强能力各由独立 CMake 选项控制,默认值与关闭后的影响如下:
| 增强能力 | CMake 选项 | 默认 | 关闭后的影响 |
|---|---|---|---|
| 视频解码(H.264 / H.265 / YUV 等) | ENABLE_VIEWER_FFMPEG | ON | 相机窗口仅保留 Qt 可直接解码的静态图像;不需要视频解码/FFmpeg 依赖时可显式 -DENABLE_VIEWER_FFMPEG=OFF |
| 3D 场景渲染(点云 / 目标检测等) | ENABLE_VIEWER_OSG | ON | 3D 窗口不可用 |
| 数学表达式求值 | ENABLE_EXPRTK | ON | 字段映射与曲线表达式停用 |
构建完成后三个程序安装至系统 bin 目录,可直接从命令行启动:
实时监控的最小路径如下:
vlink-proxy,或直接运行使用 VLink 的目标应用,由服务发现机制自动接入。vlink-viewer,在连接设置中选择 **Controller 模式,填入与中间件一致的 **Domain ID**,确认。查看图像按 S(相机窗口),查看 3D 场景按 Z(点云、目标检测、车道线等)。
**连接设置** 启动时弹出连接设置对话框,常用项如下:
| 参数 | 说明 |
|---|---|
| Run as Controller / Listener | 工作模式:Controller(控制器,同一 Domain ID 下唯一)或 Listener(只读监听) |
| Domain ID | 通信域 ID,须与中间件一致 |
| Security Key | 控制面安全密钥,须与代理端一致(启用安全时) |
| Native Mode | 将 Viewer 的 DDS 节点绑定到 VLINK_DDS_NATIVE_IP(未设置时为 127.0.0.1) |
| Reliable / Tcp / Direct Mode | 可靠传输 / 强制 TCP / 直连 |
话题的进程列表保留 PID、名称两列,悬停显示主机和 IP:单个 IP 与 IP: 同行,多个 IP 在其下逐行显示。同一侧列表按主机、PID 和名称合并进程地址,按 IP 数值排序去重;不同主机的同 PID 进程分别显示。
**菜单加速键概览** 菜单项均带 Alt+<字母> 加速键(菜单文字中带下划线的字母),常用项如下:
| 键 | 功能 | 键 | 功能 |
|---|---|---|---|
S | 相机帧预览 | Z | 3D 场景可视化(Point3D) |
J | 原始字节查看(Raw) | E | 编辑字段值并发布 |
R | 录制对话框 | P | 回放(拉起 player) |
K | 启动分析器 | D | 切换本地 / 离线模式(Local) |
V | 感知可视化(Perception) | G | 地图(Map) |
X | 切换状态统计面板(Status Viewer) | Y | 切换 Proto/Fbs 目录面板(Proto Viewer) |
Q | 退出 | A | 关于 |
其余菜单项:
N拓扑图、M通信矩阵、WDB Browser、FProtobuf Decoder、B反馈、U帮助、L下载。
URL 列表与属性面板
.proto 所在目录,再点「重载」生效,支持递归导入。oneof 每组仅选择一个成员。FlatBuffers 整数字段及整数数组保留原始整数精度。**相机帧预览(S)** 按 S 打开相机窗口,预览图像话题。零拷贝 CameraFrame 会按 format() 自动选择直接渲染或解码路径;Protobuf、FlatBuffers 与原始字节入口的格式下拉框默认使用 Auto,可识别内嵌的序列化 CameraFrame 或 Qt 支持的静态图像。裸 YUV / 裸 RGB 等无头原始像素流需手动指定格式和尺寸;H.264、H.265、H.266、AV1、MPEG4 等编码视频流需手动指定格式,尺寸由解码器从码流解析。JPEG、PNG、WebP 等静态图像优先走 Qt 解码,Qt 失败且启用 FFmpeg 时会尝试解码 fallback;FFmpeg 还支持 MJPEG、YUV420/422/444、NV12、NV21、YUYV、YVYU、UYVY、BGR888、RGB888 等格式。通用 OpenCV/ROS 数值格式按首通道灰度预览;彩色图像应使用 rgb8、bgr8、rgba8、bgra8 等明确通道顺序的编码。支持多通道并排显示、暂停、硬件解码,并可联动 3D 投影视图将点云投影并叠加到图像。关闭 ENABLE_VIEWER_FFMPEG 时,零拷贝 CameraFrame 的直接渲染格式与 Qt 可解码的静态图像仍可显示,手动裸流和编码视频解码不可用。

相机窗口启用点云联动后,Viewer 使用外参、内参与可选畸变参数把当前 Point3DDialog 点集投影到图像坐标,并在本地相机视图上叠加有效点;该路径不产生或重新发布新的话题。
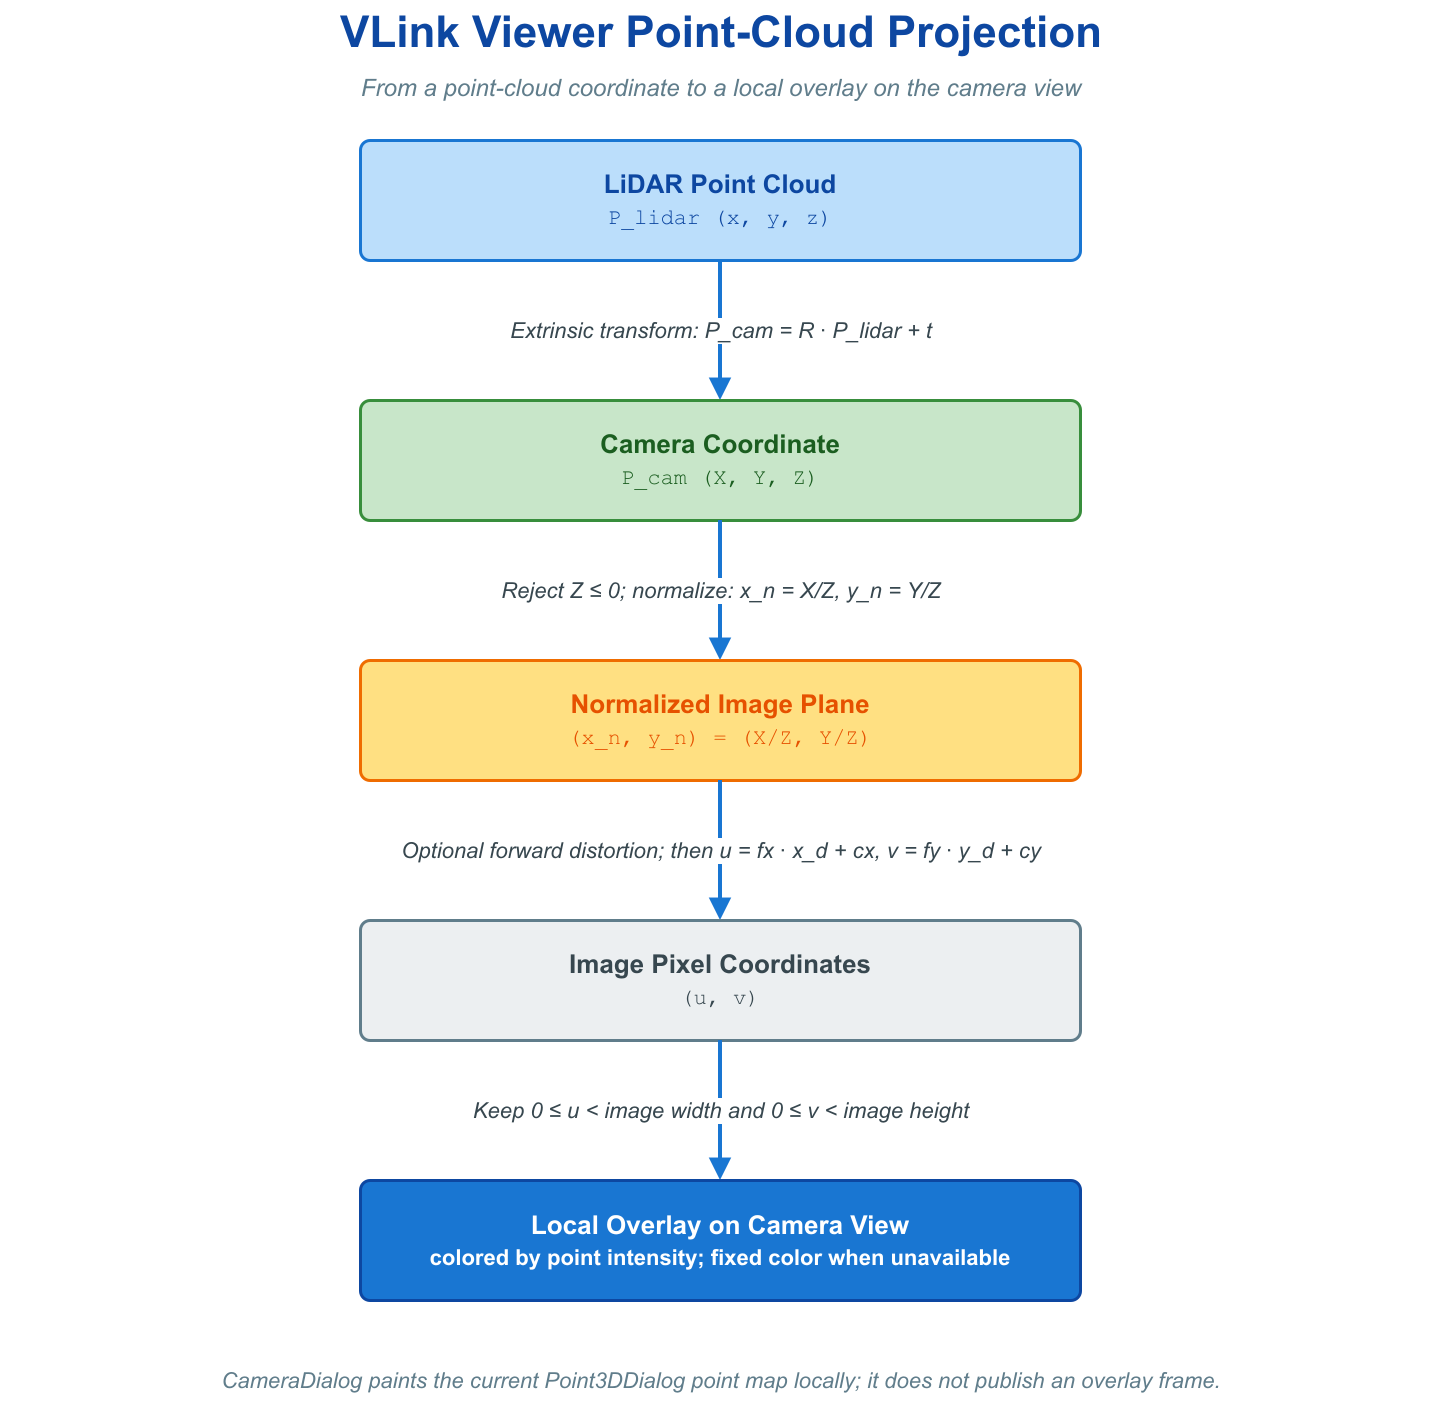
**3D 场景可视化(Z)** 按 Z 打开 3D 场景窗口,是自动驾驶场景可视化的核心。Point3DRenderType 共定义十四类渲染:
| 渲染类型(内部名) | 内容 |
|---|---|
点云(point_cloud) | 3D 散点,可按强度着色、按范围过滤 |
目标检测(object_detection) | 3D 边界框、速度向量、跟踪 ID、分类标签 |
车道线(lane_line) | 折线渲染,按索引自动着色 |
预测轨迹(prediction) | 含置信度与跟踪 ID 的预测路径 |
交通信号灯(traffic_light) | 位置、灯色状态、倒计时 |
停止线(stop_line) | 停止线折线 |
交通标志(traffic_sign) | 标志位置与类型 |
可行驶区域(freespace) | 多边形区域填充 |
占据栅格(occupancy_grid) | 栅格地图单元格着色 |
停车位(parking_slot) | 停车位多边形 |
自车轨迹(ego_trajectory) | 自车历史/规划轨迹 |
高精地图(hdmap) | 高精地图要素 |
相机视锥(camera_frustum) | 相机视场视锥体 |
协方差椭圆(covariance_ellipse) | 不确定性椭圆 |

数据来源有两类:VLink 零拷贝类型(CameraFrame、PointCloud、ObjectArray 等)可直接渲染;Protobuf / FlatBuffers 消息需在界面中配置字段映射后渲染。3D 渲染需开启 ENABLE_VIEWER_OSG。零拷贝数据类型详见 零拷贝。
**vmsgs 感知预设** Viewer 随包提供 perception/vmsgs_config.json,覆盖常用 vmsgs 目标、雷达、车道边界、道路标线、轨迹、停车位、栅格与车辆 HUD。可通过 Perception 窗口中的配置选择按钮手动加载;成功选择后会保存该路径供后续使用。VDB 不一定内嵌动态 schema,因此回放 Protobuf vmsgs 前仍需在 Viewer 中选择 vmsgs 的 schemas 目录(或沿用已保存的 Proto 目录);FlatBuffers topic 同理需要对应 FBS 目录。配置预设只定义渲染映射,不替代 schema 文件。
vlink-player 是 bag 文件的图形化回放工具,回放出的数据进入通信通路,可被 viewer 等下游观测器接收。

基本操作
| 操作 | 说明 |
|---|---|
| Open / Close File | 选择或拖入 bag 文件(<tt>.vdb / .vdbx / .vcap / .vcapx) |
| Play / Pause | 开始、恢复或暂停回放 |
| 进度条 | 拖动跳转,拖动时自动暂停,松开恢复 |
| 速率(Rate) | 调节回放倍率,默认 1.0 |
| Loop | 循环回放 |
| Native | 将回放创建的 DDS 发布节点绑定到 VLINK_DDS_NATIVE_IP(未设置时为 127.0.0.1) |
| URL 过滤 | 过滤输入框 + Blacklist 勾选框,按关键字白/黑名单筛选 URL |
| Remap | URL 重映射 |
| Skip Blank | 跳过录制中的空白时间段 |
| Check Point | 跳转到指定时间点(输入目标时间,跳转回放位置) |
| Bag Information | 查看 bag 元信息 |
| 时间模式(Time) | 切换时间戳显示:相对(Real)/ 本地(Local)/ UTC |
**与其他程序联动** 工具栏可拉起 vlink-viewer(实时查看回放数据)或 vlink-analyzer(分析当前文件)。拉起 analyzer 后,player 的播放进度自动同步至 analyzer 的时间轴游标,无需额外配置。
录制 / 回放概念、文件格式、URL 过滤与重映射的命令行等价用法见 命令行工具;回放 C++ API(BagReader、URL 重映射)见 录制与回放。
vlink-analyzer 从 bag 文件中提取任意字段的历史数据,绘制时间序列折线图,并可导出图表。
三种分析模式
| 模式 | 分析对象 |
|---|---|
| 频率 | 消息发布频率随时间的变化 |
| 数值 | 某个字段的数值随时间的变化 |
| 自定义 | 用数学表达式对字段做运算后绘图(需 ENABLE_EXPRTK) |
分析流程
每条曲线由「数据来源 URL + 字段表达式 + 颜色」三要素确定。图表支持 Legend / Grid / Points / Timeline(时间线游标)的显示开关,以及缩放(Both/X/Y)、线型(Line Style:实线 / 虚线 / 脉冲 / 阶梯)、数值记数法(Notation Style:自动 / 浮点 / 科学计数 / 整数,含小数位数)等设置。键盘:Space 复位坐标轴缩放;数值/自定义模式下按住 Ctrl(或 X)临时切到 X 轴缩放、按住 Shift(或 Y)切到 Y 轴缩放。开启 Timeline 后,与 player 联动时时间线游标随播放位置自动移动。
实时系统监控的最小路径见 §11.1.3。以下为两条涉及多程序联动的工作流。
bag 离线分析
vlink-bag record 或 viewer 录制(R)生成 bag 文件。vlink-player,拖入文件。vlink-analyzer,加载 Proto 目录,选字段,点 Generate。离线数据库查看
vlink-viewer 中按 D 切换至离线模式。.vdb 文件(离线模式直接以 SQLite 打开数据库,仅支持 .vdb),从历史数据中浏览。K 进一步分析。vlink-viewer 仅可启动一个实例,其余须以 Listener 模式接入(见 §11.1.4)。Qt6::OpenGLWidgets 组件(构建脚本会自动 find_package 并链接),缺失时配置阶段即失败。ENABLE_VIEWER_FFMPEG / ENABLE_VIEWER_OSG / ENABLE_EXPRTK 后分别降级相机、3D 与表达式能力,影响见 §11.1.2。WebViz 是 VLink 的可视化桥接工具集,解决"实时数据如何接入主流可视化平台"的问题。它发现代理桥可见的在线 URL,将 VLink 消息转换为目标平台可直接消费的 Schema,并推送至浏览器或桌面可视化器。其设计遵循桥接而非重写:业务侧照常发布消息,WebViz 仅消费发现结果(后端透明性见本章导言)。

WebViz 与桌面 Viewer(§11.1)共用代理数据来源,区别在呈现端:桌面套件以 VLink 自带的 Qt 渲染器本地呈现,WebViz 则把数据导向第三方平台(Foxglove Studio / Rerun),以换取浏览器访问、远程协作与各平台原生的高级可视化能力。
WebViz 支持两个可视化后端,并各自配套一个离线转换工具。后端之间相互独立,可同时运行。
| 后端 | 实时桥接程序 | 前端平台 | 推送协议 | 离线转换工具 | 离线文件 |
|---|---|---|---|---|---|
| Foxglove | vlink-foxglove | Foxglove Studio(浏览器/桌面) | WebSocket | vlink-bag2mcap | MCAP |
| Rerun | vlink-rerun | Rerun Viewer | gRPC | vlink-bag2rrd | RRD |
桥接过程由四个阶段构成:

dds://、shm://、intra://、zenoh:// 等)发布消息。kAuto 随前端通道订阅按需控制数据转发,Rerun 则以 kAutoAndObserveAll 订阅每个发现的 URL,再由白名单与黑名单决定是否处理。converter 决定输出;原生 zerocopy 未指定字段时使用内置转换。其余类型可由转换插件处理,未命中时 Foxglove 按源 Schema 透传,Rerun 输出文本日志。ExprTk 表达式属于字段映射内部处理。下图展开 proxy_api 部署下的发现、订阅、转换与前端数据链路;底部同时标出复用相同转换器的离线 MCAP / RRD 路径。若选择 proxy_server 模式,发现与订阅逻辑改为嵌入桥接进程。
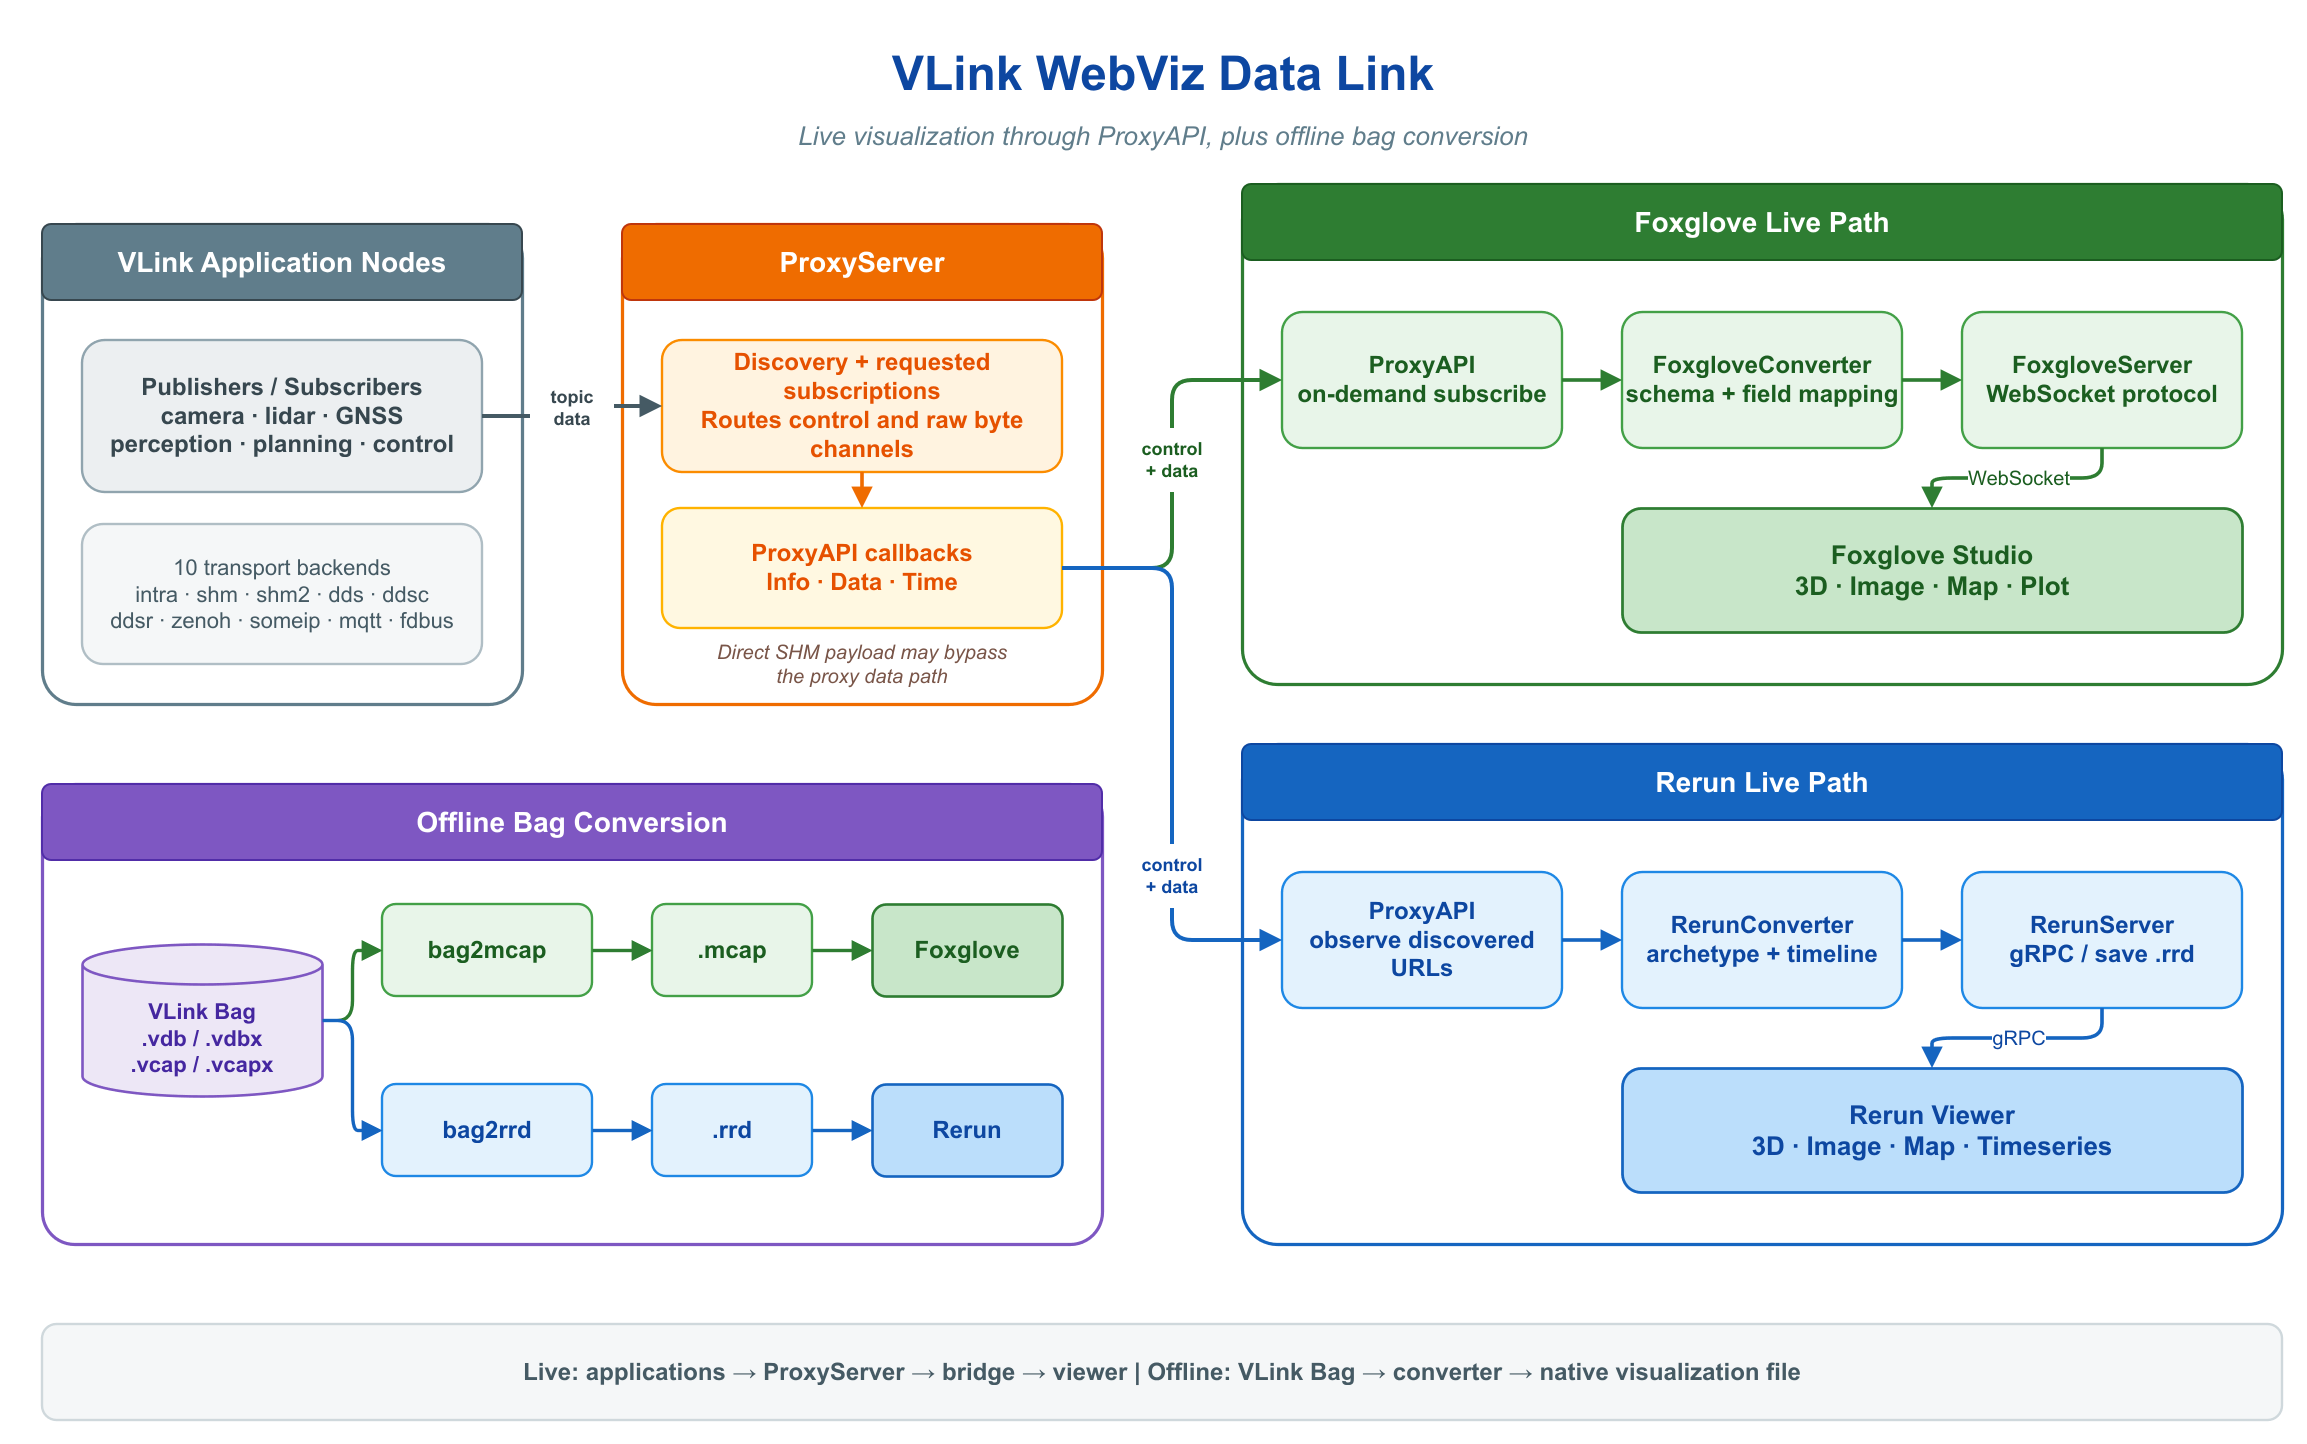
转换实现由三个部分组成:SchemaRegistry 持有源 Schema,MessageView 统一读取 Protobuf、FlatBuffers、JSON 和 zerocopy 字段,两个后端 writer 分别构造 FlatBuffers 与 Rerun 组件。字段路径和表达式随配置解析,URL 到输出的路由随发现信息建立;同一条消息的多个映射共享一次源解析。实时服务与离线工具复用同一转换库,不再各自实现序列化分支。Schema 插件、转换插件、反向发布及 RPC 接口保持原契约;转换插件返回的动态 Schema 同步到实时通道与离线输出。
**接入 Foxglove Studio** 启动桥接服务,默认监听 8765 端口:
在 Foxglove Studio 中选择 Data Source → Foxglove WebSocket,填入 ws://localhost:8765。系统中全部在线 topic 将出现在左侧通道列表,拖入面板即可可视化。
边界条件:Foxglove 客户端须协商 foxglove.websocket.v1 子协议。Foxglove Studio 默认满足;自定义客户端须显式声明该子协议,否则握手失败。
**接入 Rerun Viewer** 默认 spawn 模式自动启动本地 Viewer 并连接:
启动后本地 Rerun Viewer 自动弹出,VLink 数据按实体路径实时呈现。
两个后端可同时运行,按可视化需求选择。下表给出选型判据。
| 维度 | Foxglove Studio | Rerun Viewer |
|---|---|---|
| 协议 / 前端 | WebSocket / 浏览器或桌面 | gRPC / Rerun Viewer |
| Schema 格式 | Foxglove FlatBuffer Schema | Rerun Archetype |
| 3D 渲染 | 3D 场景面板(SceneUpdate) | 原生 3D 空间视图 |
| 图像 | 图像面板 + 标注叠加 | 图像 + 分割 + 深度 |
| 地理空间 | 地图面板(LocationFix) | GeoPoints + 地图 |
| 时序图表 | Plot 面板 | Scalars / SeriesLine |
| 离线文件 | MCAP | RRD |
| 适用场景 | 远程调试、团队协作、CI 集成 | 本机开发、高性能 3D、多模态融合 |
高频参数:
| 参数 | 说明 | 默认值 |
|---|---|---|
-p, --port | WebSocket 服务端口 | 8765 |
-a, --address | 绑定地址 | 0.0.0.0 |
-c, --config | JSON 配置文件路径,仅显式传入时加载 | 空 |
-i, --filter | URL 过滤关键字,逗号或带引号空格分隔,大小写不敏感 | 空 |
-k, --black | 将 -i/--filter 作为黑名单 | false |
--vlink_msgs | 自定义消息映射文件,可多次指定,见 §11.2.7 | 空 |
--proto_dir / --fbs_dir | Proto / FlatBuffers 定义目录,用于动态解析自定义消息 | 空 |
--send_time | 向前端下发时间更新(时间戳同步) | false |
--allow_multiple | 允许同一可执行程序多实例并存(默认单例,再次启动会被拒绝) | false |
接入相关的 --proxy_* 参数见 §11.2.6。常用命令:
vlink-foxglove 另支持连接图(节点拓扑可视化,默认开启)、前端下发消息回写 VLink(--foxglove_msgs)、服务调用(--rpc_msgs)、参数面板(--parameters_url)与时间更新下发(--send_time,默认关闭,开启后将 VLink 时间戳同步至前端时间轴),经对应参数或 JSON 配置文件开启。
为防止慢速或异常客户端使待发送队列无界增长,每条 Foxglove 连接的排队数据设有 64 MiB 字节阈值和 4096 条消息阈值;达到任一阈值后按慢客户端关闭。阈值只约束已经排队的消息,空队列中的首条大消息仍可正常发送。
此外,自定义消息映射(见 §11.2.7)可指定两种零转换 converter,二者均以浅拷贝直接透传原始字节、不做反序列化,并按 timestamp_field 提取时间戳:passthrough 用于原样转发已是 Foxglove 兼容编码的消息;send_time 在透传的同时将该消息标记为时间源,配合 --send_time 驱动前端时间轴同步。
vlink-rerun 提供四种运行模式,按部署形态选择:
模式(-m) | 行为 | 适用场景 |
|---|---|---|
spawn(默认) | 自动启动本地 Rerun Viewer 并连接 | 本机开发调试 |
connect | 连接到已运行的 Rerun Viewer | Viewer 位于远程机器 |
serve | 作为 gRPC 服务端等待 Viewer 主动连接 | 车端部署、远程查看 |
save | 直接保存为 .rrd 文件,不启动 Viewer | 离线采集与后处理 |
高频参数:
| 参数 | 说明 | 默认值 |
|---|---|---|
-m, --mode | 运行模式 spawn / connect / serve / save | spawn |
-a, --address | gRPC 地址(connect 模式) | rerun+http://127.0.0.1:9876/proxy |
--bind_ip | 绑定 IP(serve 模式) | 0.0.0.0 |
-p, --port | 端口(spawn / serve 模式) | 9876 |
--save_path | 输出路径(save 模式,<tt>.rrd) | 空 |
-c, --config | JSON 配置文件路径 | 空 |
-i / -k | URL 过滤 / 黑名单,同 foxglove | 空 |
--vlink_msgs | 自定义消息映射文件,可多次指定 | 空 |
--proto_dir / --fbs_dir | Proto / FlatBuffers 定义目录 | 空 |
--allow_multiple | 允许多实例并存(默认单例),同 foxglove | false |
vlink-rerun 另支持 spawn 模式的若干调参(--spawn_memory_limit、--spawn_hide_welcome_screen 等)与 --recording_id,按需查阅 --help。常用命令:
URL 到实体路径的映射规则:将 :// 替换为 /,传输协议成为实体树顶级命名空间,例如 dds://camera/front 映射为 dds/camera/front。
WebViz 经代理桥接接入 VLink 网络,vlink-foxglove 与 vlink-rerun 共享同一组 --proxy_* 参数。两种接入模式二选一。
模式(--proxy_interface) | 行为 | 适用场景 |
|---|---|---|
proxy_api(默认) | 作为客户端连接独立运行的 ProxyServer | 多机部署、复用统一代理控制面 |
proxy_server | 本地发现、订阅、发布;配置 bridge 时通过核心 ProxyServer 跨域转发 | 单机调试、车端本地可视化、更低时延 |
| 参数 | 说明 | 默认值 |
|---|---|---|
--proxy_interface | 接入模式:proxy_api 或 proxy_server | proxy_api |
--proxy_role | 代理桥接角色:controller 或 listener | controller |
--proxy_domain_id | WebViz 使用的 DDS 域 ID | 0 |
--proxy_dds_impl | proxy_api 通道使用的 DDS 实现 | dds |
--proxy_allow_ip | DDS socket 绑定 IP,空表示任意网卡 | 空 |
--proxy_peer_ip | DDS 单播发现 peer IP | 空 |
--proxy_buf_size | socket 发送 / 接收缓冲区大小(字节),0 使用默认值 | 0 |
--proxy_mtu_size | DDS MTU 大小(字节),0 使用默认值 | 0 |
--proxy_native | DDS 节点绑定到 VLINK_DDS_NATIVE_IP(未设置时为 127.0.0.1) | false |
--proxy_tcp | DDS 通道使用 TCP 传输 | false |
--proxy_key | proxy_api 模式的安全密钥,须与外部 ProxyServer 一致 | 空 |
--proxy_reliable | proxy_api 数据通道使用可靠模式 | false |
--proxy_direct | proxy_api 模式启用直接 SHM 数据通道 | false |
--proxy_no_match_version | proxy_api 模式关闭版本匹配 | false |
--proxy_data_callback_mode | 数据回调分发模式:direct 或 queued | queued |
--proxy_max_packet_size | proxy_server 下转发的最大 payload(MiB),0 不限制 | 0 |
--proxy_use_iox | proxy_server 模式启动内置 Iceoryx RouDi | false |
--proxy_iox_config | proxy_server 模式 Iceoryx TOML 配置路径 | 空 |
--proxy_iox_strategy | proxy_server 模式 Iceoryx 内存策略(1 mini / 2 低 / 3 中 / 4 高) | 3 |
--proxy_iox_monitoring | proxy_server 模式 Iceoryx monitoring:on 或 off | on |
约束:proxy_server 模式仅支持 --proxy_role=controller;--proxy_reliable / --proxy_direct 仅 proxy_api 模式有效;--proxy_domain_id 取值范围 [0, 255];--proxy_iox_strategy 取值 1/2/3/4。
proxy_server 模式也支持 --bridge_domain_id、--bridge_security_key、--bridge_allow_ip、--bridge_peer_ip、--bridge_dds_impl、--bridge_reliable、--bridge_enable_tcp 、--bridge_filter 和 --bridge_subscribe,含义与 proxy 桥接参数 一致。JSON 对应键位于 proxy.server,显式命令行优先;默认不启用,过滤默认 shm://,shm2://,intra://,主动采集下发 bridge_subscribe 默认关闭。
启用后,WebViz 内嵌核心 ProxyServer,并通过本地 ProxyAPI 接入,因此增加一次本地 DDS 转发。bridge 以 Controller 控制远端域,保留源 URL;Foxglove 发布消息时,仅向已发现对应 Subscriber 的远端通道转发。两个域必须不同,不能同时使用 proxy_direct。现有配置文件可在 proxy.server 中加入 "bridge_domain_id": 10 启用。
握手、token 校验、断线自愈与转发策略由代理层统一处理,WebViz 一侧仅需选模式、按需配密钥。代理机制见 代理监控与服务发现。
实时 WebViz 和离线转换共用字段读取与编码实现。源消息可为 Protobuf、FlatBuffers、零拷贝消息或 ser=json 的 JSON。Foxglove 目标直接采用官方 FBS 字段,Rerun 目标直接采用所链接 SDK 的 Archetype 组件字段;两者共享映射语法,但目标结构不同,应分别配置。
通过 --vlink_msgs ./my_gps.json 加载,可重复指定多个文件。文件可包含一条映射或映射数组。无效表达式、未知目标类型、拼错的目标字段、重复目标字段会使配置校验失败,服务或离线转换在处理消息前退出。
| 顶层字段 | 说明 |
|---|---|
ser | 必填,源序列化类型名 |
schema / archetype | Foxglove 完整 Schema 名 / Rerun Archetype 名;使用 converter 时可省略 |
encoding | 源编码:protobuf、flatbuffer、zerocopy、json;建议显式指定,Foxglove 默认 flatbuffer,Rerun 默认 protobuf |
field_mappings | 字段绑定;省略时按官方目标字段结构读取源消息 |
timestamp_field / timestamp_unit | 源消息时间戳路径与单位,单位为 s、ms、us、ns,默认 us |
converter | 内置转换器,见 §11.2.8;不能同时配置字段绑定 |
url | 可选 URL 字符串或数组;省略时按 ser 匹配 |
entity_path | Rerun 输出实体路径;可让样式、静态标定和动态数据写入同一实体 |
static | Rerun 字段映射是否写为静态数据,默认 false;静态数据不带时间轴 |
同一源消息可以输出多个目标。Rerun 多输出默认追加目标名作为子路径,也可逐条指定 entity_path;同一 Archetype 写到不同实体路径不会互相覆盖配置。相同选择优先级且目标、转换器和实体路径相同的映射存在歧义时,拒绝该路由。显式映射失败会返回失败,不回退为原始文本。
Rerun 的发布端撤流或桥接断连只更新发现状态,保留实体的最后数据与历史,不自动清空可能由多个源共享的实体。对象失效由业务消息在对应时间轴输出 Clear 或组件空数组;静态标定和样式不因发布端断连而撤销。
Rerun 连接恢复沿用同一个 RecordingStream 和 recording ID。SDK 切换连接不会重放已经发送的组件;接收端进程重启后,业务需要重新发布静态标定和样式,断连期间的数据也不保证补发。
| 字段绑定项 | 说明 |
|---|---|
target | 官方目标字段路径,如 pose.position.x、positions[][0];必填 |
source | 当前源作用域下的字段路径,支持嵌套对象和多层数组下标 |
default_value | 源字段缺失时使用的 JSON 常量,可为标量、对象或数组;显式零、空数组或 null 不触发默认值 |
expression | exprtk 数值表达式;与 source、default_value 至少提供一项 |
time_unit | Foxglove Time / Duration 的整数源单位,自动拆分 sec 和 nsec;与消息级 timestamp_unit 分开配置 |
数组通过 [] 逐元素绑定,[0] 等固定下标用于构造数组或覆盖指定元素。固定构造下标必须连续。映射整个对象或数组元素后,其子字段相对于该源对象读取;_root 引用原消息,_value 引用当前源元素,_index 是当前源数组下标。构造目标坐标数组不会改变 _index。表达式中的 ranges._size 读取数组长度,例如雷达极坐标可写成 _value * cos(_root.angle_min + _index * _root.angle_increment)。
对 FlatBuffers table 的直接绑定区分“未写入字段”和“已写入的零值”:未写入时使用绑定的 default_value;内联 struct 字段始终存在。表达式按反射语义读取普通 FBS 标量的 schema 默认值;可选标量缺失仍为缺失。整数直接映射保留 64 位精度;表达式采用 double,超出其精确整数范围会警告。
Rerun 包围盒将位置、半尺寸和四元数写到独立组件,例如:
完整示例见 webviz/foxglove/etc/vlink_msgs/ 与 webviz/rerun/etc/vlink_msgs/。Foxglove 障碍物示例将立方体写到固定 ID 的 entities[0].cubes,每条消息替换完整快照;空立方体数组清除旧方框。Rerun 空组件批次同样可清除旧值,亦支持只更新颜色、标签等组件,不要求每次重复发送几何数据。
官方类型覆盖与数据表示
Foxglove 以全部 51 个官方 FBS 定义生成反射 Schema:49 个根 table 均可映射,Time、Duration 是嵌套 struct。嵌套对象、所有标量、枚举、向量和可选字段都由同一编码器处理。timestamp.sec / timestamp.nsec 可以直接绑定,或用 time_unit 从整数时间戳生成。枚举字符串采用官方名称,如 Log 的 INFO。
Rerun 注册表在构建时从 SDK 声明生成,0.37.1 包含 51 个 Archetype、271 个组件字段,覆盖几何、图像、视频、Tensor、地图、曲线、状态、体素、高斯和录制属性。组件使用 SDK 的 Arrow 类型与描述符:向量为数组,矩阵为扁平列主序数组,结构体为对象,union 为单键对象,例如 Tensor 的 data.buffer 为 {"F32":[1,2]}。四元数顺序为 [x,y,z,w]。RecordingInfo 自动静态写入录制属性路径。
字节字段接受原生 bytes、JSON 整数数组或 {"base64":"..."};多字节数值缓冲按目标数值类型的小端编码读取。RGB/RGBA 颜色数组可直接用于 Rerun Color,也可提供官方打包整数。Rerun ViewCoordinates.xyz 可写方向数组或 RDF 等三字符方向值。枚举字符串区分大小写,采用 SDK 名称。浮点映射保留源格式可表达的 NaN/Infinity,整数映射拒绝小数和溢出。
Rerun send_time 只为同一消息实际写入的普通 Archetype 数据行附加 vlink_time 时间轴,须与同一 ser 的 Archetype 映射配对;单独设置时间不会产生数据行。静态数据忽略时间轴。
Foxglove 的反向发布配置 foxglove_msgs 与服务配置 rpc_msgs 分别用于前端消息回写和 RPC。前端发布前须通过客户端 advertise 声明通道,客户端发布 ID 与服务端展示通道 ID 相互独立。
VLink 零拷贝类型无需编写 field_mappings,转换层按下表选择默认输出;载荷须满足目标类型的格式要求。
| VLink 零拷贝类型 | Foxglove 目标 | Rerun 目标 | 可选 converter |
|---|---|---|---|
CameraFrame | foxglove.RawImage / foxglove.CompressedImage / foxglove.CompressedVideo | EncodedImage / Image / VideoStream | camera_frame |
PointCloud | foxglove.PointCloud | Points3D | point_cloud |
OccupancyGrid | foxglove.Grid | Image(灰度) | occupancy_grid |
ObjectArray | foxglove.SceneUpdate | Boxes3D | object_array |
Tensor | foxglove.Log(JSON 元数据) | Tensor | tensor |
AudioFrame | foxglove.RawAudio | Tensor(2D,sample × channel) | audio_frame |
RawData | foxglove.Log | Asset3D | raw_data |
表中类型只要
ser命中即自动转换,无需写converter。两个后端均接受全部 7 个显式converter,用于将具有对应原生二进制布局的自定义消息接到内置路径。
若需要对零拷贝字段进行单位换算、坐标变换或派生计算,可显式配置 field_mappings 并将 encoding 设为 zerocopy。选中的映射始终执行指定目标;空字段列表表示读取同名字段,不会改成原生输出。只有未选择映射时才自动使用上表中的内置路径;需要显式选择原生转换或为其设置时间戳时,使用表中的 converter。converter 与非空 field_mappings 不能同时声明。ObjectArray.data、PointCloud.data、OccupancyGrid.data、Tensor.shape / strides / data 均支持数组下标访问。
一对多映射逐项执行;任一输出失败均报告转换失败,已经产生的其他输出保留,不以默认文本替代失败目标。默认值只用于缺失字段;显式零值、空字符串、空数组和 null 不会被默认值覆盖。通用映射按官方目标字段组装姿态,Euler 角转四元数可使用表达式,参见包内障碍物示例。
通用字段映射使用 vlink::zerocopy::MessageParser 完成类型识别、边界检查和标量读取;性能敏感的 CameraFrame / PointCloud 专用快速路径直接调用对应容器 codec,不经过通用字段映射。字段映射中的 int64 / uint64 值在进入表达式前保持整数类型,ExprTk 计算需要转成 double 且整数超出精确范围时会记录精度警告。
压缩视频 CameraFrame 必须按目标协议提供单帧样本:H.264 / H.265 使用 Annex B,AV1 使用 low-overhead bitstream,并且不能包含 B 帧。转换器会拒绝显式标记为 kStreamB 的帧,但不会为避免热路径开销而深度重解析码流。
VLink 三平面 YUV444 在 Rerun 路径中转换为 RGB;NV21 重排为 NV12,YVYU、UYVY、VYUY 重排为 YUY2,保留亮度和色度。与 SDK 布局一致的格式直接借用原始载荷。
RawData 不携带媒体类型,默认 Asset3D 依赖 SDK 识别载荷。OBJ 等无法仅凭字节识别的资产,应显式映射 blob 并提供 media_type,例如:
Foxglove 原生相机频道在第一帧到达后公布实际 Schema,避免先显示 RawImage 再发现载荷是压缩图像。运行中图像格式改变时,旧频道撤销并以新 ID 公布实际类型,客户端需要重新订阅。频道修改和通告按同一顺序执行,覆盖发现更新、断连与客户端初始频道列表。
零拷贝类型的定义见 零拷贝。
将录制的 Bag 文件离线转为可视化格式,无需启动实时桥接。

vlink-bag2mcap 将 Bag 转为 MCAP,可在 Foxglove Studio 直接打开:
vlink-bag2rrd 将 Bag 转为 RRD,可在 Rerun Viewer 打开:
两工具的公共参数:
| 参数 | 说明 | 默认值 |
|---|---|---|
input | 输入 Bag 文件(<tt>.vdb / .vdbx / .vcap / .vcapx) | 必填 |
-o, --output | 输出文件路径,不能与输入指向同一文件(含软链接、硬链接) | 必填 |
--proto_dir / --fbs_dir | Proto / FlatBuffers 定义目录 | 空 |
--vlink_msgs | 自定义消息映射文件,可多次指定 | 空 |
--compression | none / zstd,仅 vlink-bag2mcap;保留的 lz4 参数因 VLink 未启用 LZ4 而提示并写出无压缩文件 | zstd |
两工具均支持 --schema_plugin / --convert_plugin / --convert_plugin_config 插件参数(见 §11.2.10)。vlink-bag2rrd 另有 --name(Rerun 应用 ID,默认 vlink-bag2rrd)。
vlink-bag2rrd 另支持三个时间轴命名参数:--sequence_timeline(默认 seq,每 URL 递增序号)、--time_timeline(默认 vlink_time,回放相对时间轴,写入帧录制时间戳)、--timestamp_timeline(默认 timestamp,消息级时间戳轴),并可通过 --disable_sequence_timeline / --disable_time_timeline / --disable_timestamp_timeline 关闭对应时间轴。各时间轴按帧原始时间戳逐帧写入,不做整体归零。Bag 录制与 MCAP 格式见 录制与回放。
数学表达式引擎 field_mappings 的 expression 字段支持 exprtk 表达式,在转换时完成单位换算、坐标变换等计算,可引用源消息任意数值字段(点分路径如 velocity.x,数组下标如 ranges[0])。
| 类别 | 内容 |
|---|---|
| 算术 / 比较 / 逻辑 | + - * / % ^、== != < <= > >=、and or not |
| 三角 / 数学 | sin cos tan atan2、sqrt abs exp log clamp min max、if(cond, a, b) |
| 常量 | pi e |
典型表达式:
| 用途 | 表达式 |
|---|---|
| 弧度转度数并限幅 | clamp(-45.0, steering_angle_rad * 180.0 / pi, 45.0) |
| 速度分量合成 | sqrt(velocity.x^2 + velocity.y^2 + velocity.z^2) |
| 条件取值 | if(speed_mps > 0, 0.5 * 1500.0 * speed_mps^2, 0) |
表达式引擎由 ENABLE_EXPRTK=ON(默认)启用;关闭后不含表达式的桥接和字段映射仍可使用,含 expression 的配置在启动时校验失败,不会将表达式结果替换为 0,也不会自动加载系统中已安装的表达式库。
插件扩展 当 JSON 映射不足以表达需求(复杂组装、动态 Schema、条件分支)时,WebViz 支持两类插件,两个后端共用:SchemaPlugin 运行期动态注册自定义 Schema;ConvertPlugin 以 C++ 实现自定义转换逻辑。经 --schema_plugin / --convert_plugin 加载共享库。插件接口与编写见 C API、扩展与环境变量。
WebViz 默认关闭,需在构建时显式开启,且依赖 ENABLE_PROXY=ON:
安装后可执行程序位于 <prefix>/bin/:vlink-foxglove、vlink-rerun、vlink-bag2mcap、vlink-bag2rrd;默认配置与映射示例位于 <prefix>/etc/vlink/<工具名>/。
主要依赖:
| 依赖 | 用途 | 适用 |
|---|---|---|
| protobuf / flatbuffers | 消息动态解析 | 两者共用 |
| nlohmann/json | JSON 配置解析 | 两者共用 |
| exprtk | 数学表达式引擎 | 两者共用 |
| websocketpp + asio | WebSocket 服务端 | Foxglove |
| Python 3 | 构建时从 SDK 生成完整组件注册表 | Rerun |
| Arrow | 官方组件的数组编码,沿用 SDK 的 Arrow target | Rerun |
| rerun_sdk | Rerun C++ SDK | Rerun(vlink-rerun / vlink-bag2rrd 须本机可定位 rerun_sdk) |
Rerun 接口按 RERUN_VERSION_GE 适配:0.37 起使用 encodings 和录制属性发送开关,旧版使用 datatypes 与原构造接口;0.36 之前的半精度转换使用 Arrow。注册表读取对应 SDK 的类型目录,可用 Archetype 与枚举以该版本声明为准。旧版 SDK 无法关闭新建录制流时自动发送的录制属性。
VLink 的 CMake 基线保持为 3.15。CMake 3.15 下应提供已安装的 rerun_sdk 包或预先定义的 rerun_sdk target;官方 Rerun C++ SDK 源码包自身要求 CMake 3.16+,因此仅在使用源码包构建时需要更高版本。CMake 参数 -DRERUN_SDK_DIR=... 可指向安装前缀、CMake package 目录或官方源码包,缺省值取同名环境变量。Arrow 24 要求 C++20,该要求仅沿 Rerun 依赖链传播,VLink 核心与 Foxglove 保持 C++17。运行时 Viewer 应与 SDK 使用相同版本;当前验证版本为 Rerun 0.37.1。
Foxglove WebSocket 使用 foxglove.websocket.v1;二进制头按协议显式读写小端整数。内置 51 个 .fbs 已核对 foxglove-sdk 的 Schema 源目录:截至 2026-09-05,与该提交逐字节一致,保留上游版权与定义,不重写生成协议。
常用环境变量(命令行参数优先级更高):VLINK_PROTO_DIR / VLINK_FBS_DIR(对应 --proto_dir / --fbs_dir)、VLINK_SCHEMA_PLUGIN / VLINK_CONVERT_PLUGIN(对应 --schema_plugin / --convert_plugin)。完整环境变量清单见 C API、扩展与环境变量。
 1.9.1